 规则与目标
胜负目标 × 资源约束
胜负目标是规则中的一张终局映射表:列出哪些对局状态使对局停止、停止后结果记给谁;它靠表外状态仍判继续成立,若未列状态也能被解释成结束,终局就不唯一。
资源约束是在存量不足时决定占用顺序的规则:先按统一单位折算各行动的消耗,再让排在前面的行动先扣减,后面的只能等待;它靠同一份额度不会被重复支付成立。
规则与目标胜负目标是规则中的一张终局映射表:列出哪些对局状态使对局停止、停止后结果记给谁;它靠表外状态仍判继续成立,若未列状态也能被解释成结束,终局就不唯一。
资源约束是在存量不足时决定占用顺序的规则:先按统一单位折算各行动的消耗,再让排在前面的行动先扣减,后面的只能等待;它靠同一份额度不会被重复支付成立。
 规则与目标
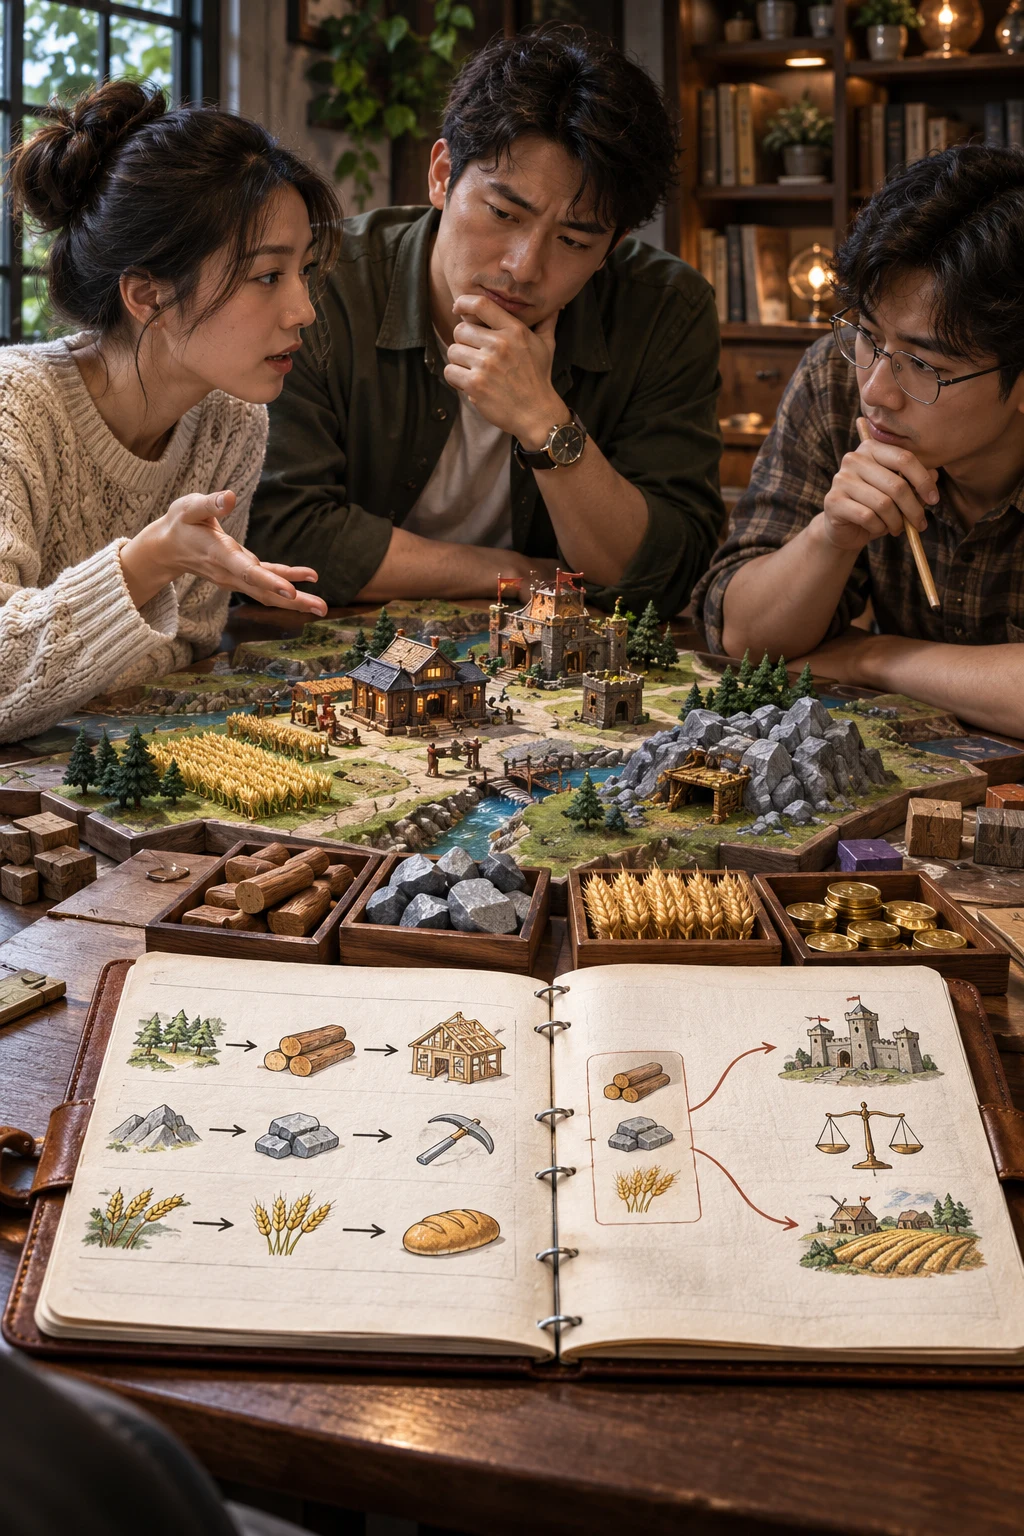
资源约束是在存量不足时决定占用顺序的规则:先按统一单位折算各行动的消耗,再让排在前面的行动先扣减,后面的只能等待;它靠同一份额度不会被重复支付成立。
风险回报是把已确定付出的部分与尚未确定能否取得的部分分开记账的说明:已付出的不能因预期收益而被抹掉,未到账的也不能先冲抵损失;它靠两边各有独立记录、不互相抵扣成立。
 规则与目标
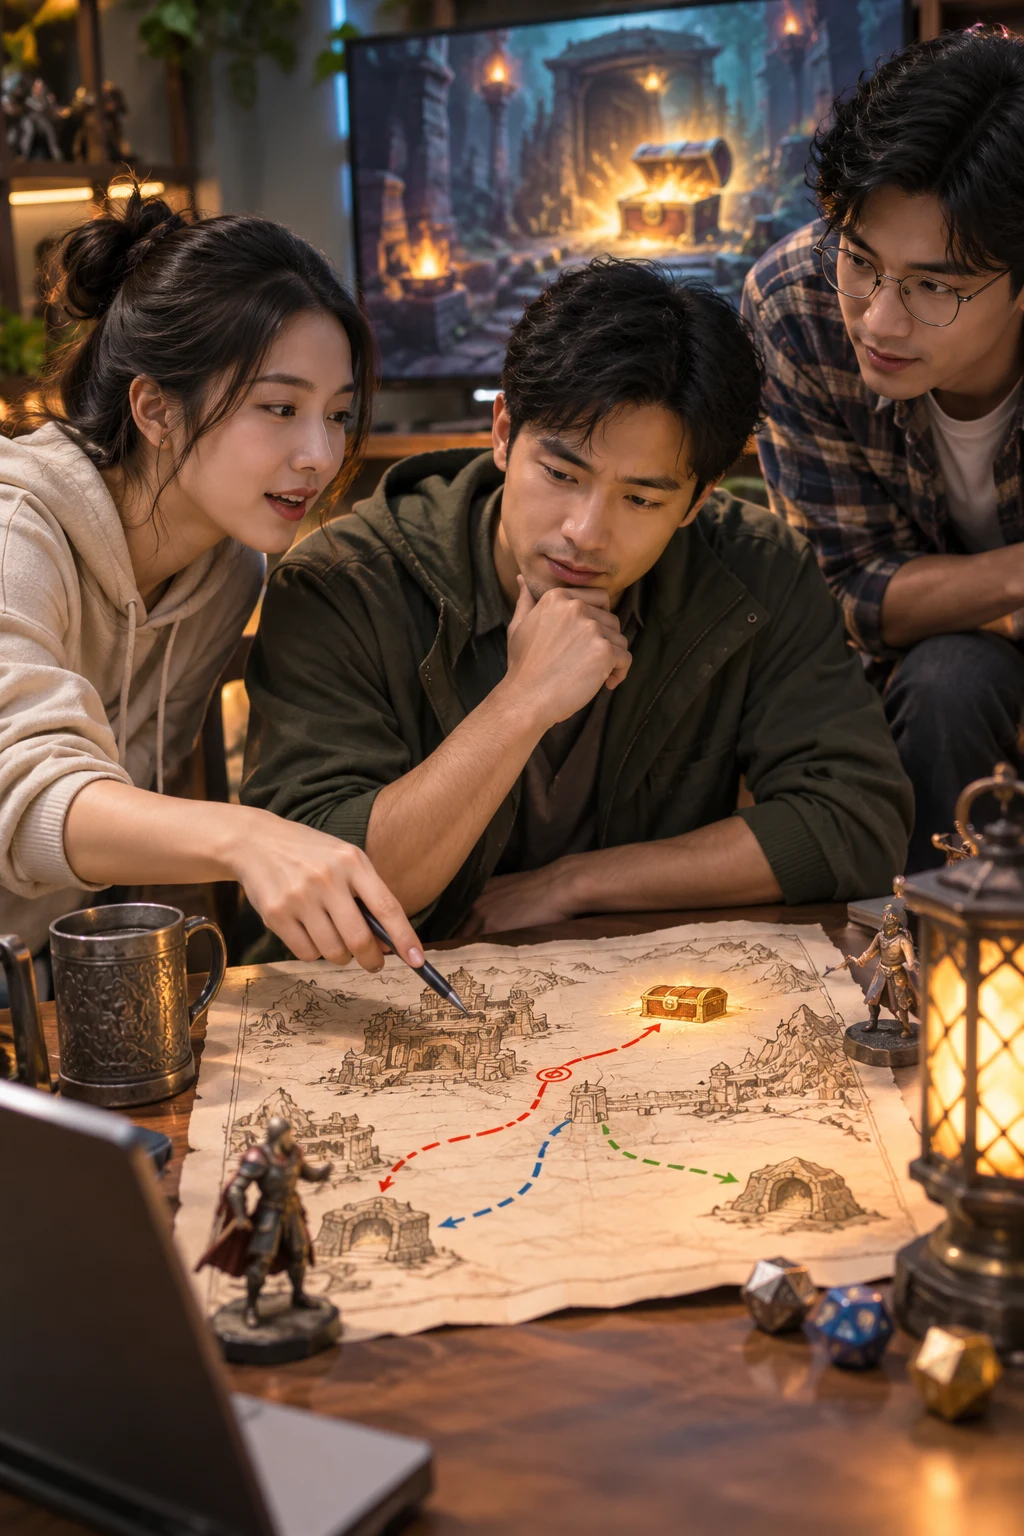
风险回报是把已确定付出的部分与尚未确定能否取得的部分分开记账的说明:已付出的不能因预期收益而被抹掉,未到账的也不能先冲抵损失;它靠两边各有独立记录、不互相抵扣成立。
规则例外是把列明情形改按另一结果处理的条款;它靠例外结果与一般结果确实不同且可对照成立,若两种情形结果相同,只是补充说明而不是例外。
 规则与目标
规则例外是把列明情形改按另一结果处理的条款;它靠例外结果与一般结果确实不同且可对照成立,若两种情形结果相同,只是补充说明而不是例外。
输入映射是设备信号到逻辑动作的转换规则,除列出匹配项外还要写明未匹配信号如何处理:忽略、保持还是拒绝;它靠默认分支能在映射表中查到成立。
规则与目标胜负目标是规则中的一张终局映射表:列出哪些对局状态使对局停止、停止后结果记给谁;它靠表外状态仍判继续成立,若未列状态也能被解释成结束,终局就不唯一。
风险回报是把已确定付出的部分与尚未确定能否取得的部分分开记账的说明:已付出的不能因预期收益而被抹掉,未到账的也不能先冲抵损失;它靠两边各有独立记录、不互相抵扣成立。
规则与目标资源约束是在存量不足时决定占用顺序的规则:先按统一单位折算各行动的消耗,再让排在前面的行动先扣减,后面的只能等待;它靠同一份额度不会被重复支付成立。
规则例外是把列明情形改按另一结果处理的条款;它靠例外结果与一般结果确实不同且可对照成立,若两种情形结果相同,只是补充说明而不是例外。
规则与目标风险回报是把已确定付出的部分与尚未确定能否取得的部分分开记账的说明:已付出的不能因预期收益而被抹掉,未到账的也不能先冲抵损失;它靠两边各有独立记录、不互相抵扣成立。
输入映射是设备信号到逻辑动作的转换规则,除列出匹配项外还要写明未匹配信号如何处理:忽略、保持还是拒绝;它靠默认分支能在映射表中查到成立。
规则与目标规则例外是把列明情形改按另一结果处理的条款;它靠例外结果与一般结果确实不同且可对照成立,若两种情形结果相同,只是补充说明而不是例外。
操作反馈是把一次输入的处理过程分成受理、处理中、完成或失败几个可区分阶段回传的机制;它靠等待阶段不被误读为未受理成立。
 操作与反馈
输入映射是设备信号到逻辑动作的转换规则,除列出匹配项外还要写明未匹配信号如何处理:忽略、保持还是拒绝;它靠默认分支能在映射表中查到成立。
操作反馈是把一次输入的处理过程分成受理、处理中、完成或失败几个可区分阶段回传的机制;它靠等待阶段不被误读为未受理成立。
 操作与反馈
操作反馈是把一次输入的处理过程分成受理、处理中、完成或失败几个可区分阶段回传的机制;它靠等待阶段不被误读为未受理成立。
响应延迟是系统已经接收输入、但尚未给出可归属确认时持续的一段未完成状态;它靠接收时刻与确认时刻能够分别定位而成立。输入之后始终没有出现对应变化,属于未响应,而不是可测量的延迟。
 操作与反馈
响应延迟是系统已经接收输入、但尚未给出可归属确认时持续的一段未完成状态;它靠接收时刻与确认时刻能够分别定位而成立。输入之后始终没有出现对应变化,属于未响应,而不是可测量的延迟。
辅助设置是输入动作与任务动作之间的映射层:它改变用哪种操作方式触发同一任务动作,而动作完成后的判定仍按原标准。它靠映射可变、判定不变成立;直接改变目标或通过条件的选项不属于辅助设置。
 操作与反馈
辅助设置是输入动作与任务动作之间的映射层:它改变用哪种操作方式触发同一任务动作,而动作完成后的判定仍按原标准。它靠映射可变、判定不变成立;直接改变目标或通过条件的选项不属于辅助设置。
路径选择是在分岔点指定后续验证路径的结构:选定一条路线后,本轮只用该路线产生的观察结果来验证是否推进,其他路线提供的线索不进入同一次判断。它靠选择后证据来源被限定成立,而不是靠分岔数量多少成立。
操作与反馈输入映射是设备信号到逻辑动作的转换规则,除列出匹配项外还要写明未匹配信号如何处理:忽略、保持还是拒绝;它靠默认分支能在映射表中查到成立。
响应延迟是系统已经接收输入、但尚未给出可归属确认时持续的一段未完成状态;它靠接收时刻与确认时刻能够分别定位而成立。输入之后始终没有出现对应变化,属于未响应,而不是可测量的延迟。
操作与反馈操作反馈是把一次输入的处理过程分成受理、处理中、完成或失败几个可区分阶段回传的机制;它靠等待阶段不被误读为未受理成立。
辅助设置是输入动作与任务动作之间的映射层:它改变用哪种操作方式触发同一任务动作,而动作完成后的判定仍按原标准。它靠映射可变、判定不变成立;直接改变目标或通过条件的选项不属于辅助设置。
操作与反馈响应延迟是系统已经接收输入、但尚未给出可归属确认时持续的一段未完成状态;它靠接收时刻与确认时刻能够分别定位而成立。输入之后始终没有出现对应变化,属于未响应,而不是可测量的延迟。
路径选择是在分岔点指定后续验证路径的结构:选定一条路线后,本轮只用该路线产生的观察结果来验证是否推进,其他路线提供的线索不进入同一次判断。它靠选择后证据来源被限定成立,而不是靠分岔数量多少成立。
操作与反馈辅助设置是输入动作与任务动作之间的映射层:它改变用哪种操作方式触发同一任务动作,而动作完成后的判定仍按原标准。它靠映射可变、判定不变成立;直接改变目标或通过条件的选项不属于辅助设置。
难度递进是同一目标下动作依赖关系的逐级收紧:后一阶段把前一阶段可并行的步骤改成有先后依赖,并减少可替代的做法。它靠目标不变、依赖约束能重复观察成立;只是数量增多或单次变难不构成递进。